Investigadores del Instituto Tecnológico de Massachusetts (MIT) han desarrollado un sistema autónomo de navegación para vehículos aéreos no tripulados (UAV) que planifica rutas de vuelo con garantía matemática de evitar colisiones en entornos desconocidos con obstáculos móviles. El método recibe el nombre de SANDO, siglas originales de una expresión traducible como ‘planificación autónoma segura de trayectorias para entornos dinámicos desconocidos’.
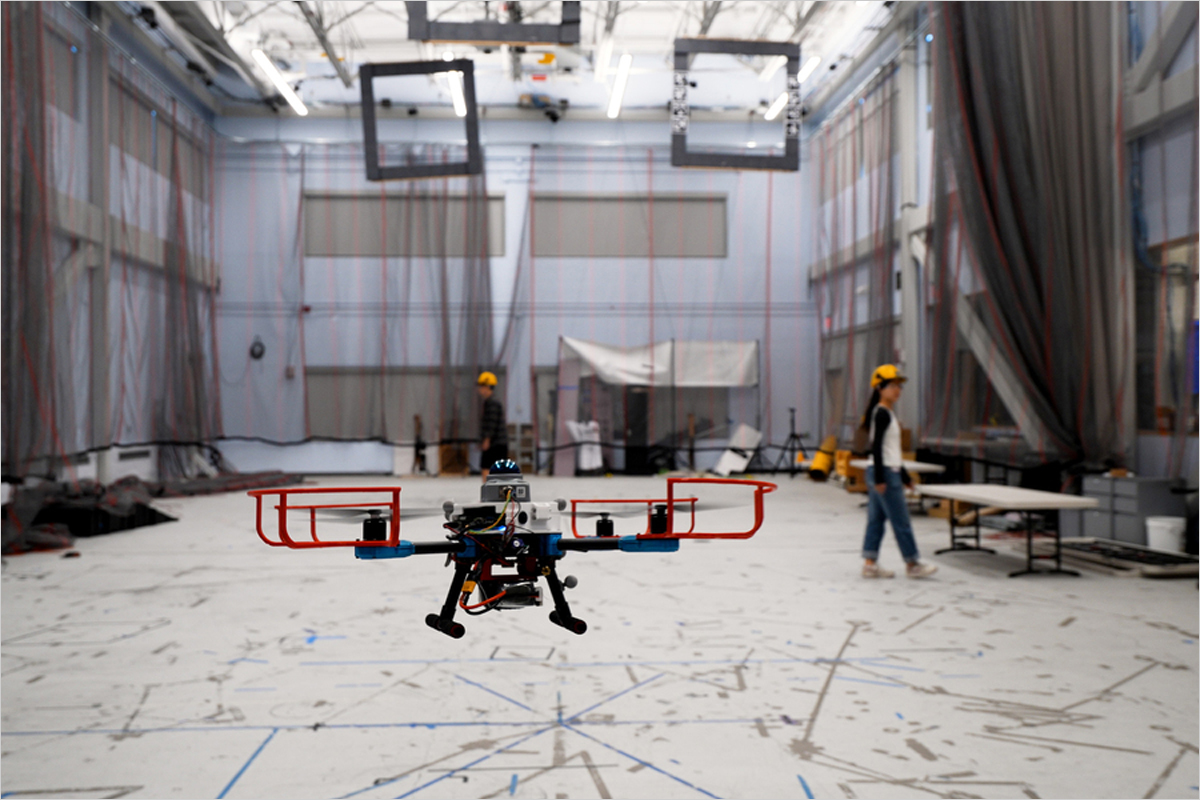
La tecnología está orientada a operaciones en las que el UAV debe explorar zonas sin cartografiar y con riesgos cambiantes, como incendios forestales, edificios colapsados, redes de túneles en minas o repartos en barrios congestionados. En un incendio activo, por ejemplo, un dron podría internarse para recabar información crítica para los equipos de rescate mientras esquiva rebrotes repentinos y ramas desprendidas.
Garantía matemática para vuelos autónomos
Los sistemas de navegación más extendidos suelen ofrecer garantías formales de seguridad solo cuando el entorno es estático o cuando los obstáculos se conocen de antemano. En escenarios dinámicos y desconocidos, calcular todas las posibles colisiones exige demasiado tiempo para una aplicación real, especialmente en misiones de alto riesgo como el envío de material médico a una zona remota afectada por un desastre natural.
SANDO aborda este problema mediante un enfoque matemático riguroso. Según el equipo, el algoritmo calcula siempre trayectorias que evitan choques con obstáculos en movimiento dentro de entornos que el robot aún está descubriendo. Kota Kondo, doctorado recientemente en aeronáutica y astronáutica en el MIT y autor principal del trabajo, señala que el planificador solo necesita conocer la velocidad máxima que podrían alcanzar los obstáculos para operar sin mapa previo.
El desarrollo ha contado también con Jesús Tordesillas, profesor ayudante en la Universidad Pontificia Comillas de Madrid; los estudiantes de posgrado del MIT Juan Rached, Lili Sun y Yixuan Jia; y Jonathan P. How, catedrático Ford de Aeronáutica y Astronáutica e investigador principal en el Laboratorio de Sistemas de Información y Decisión (LIDS) y en el Laboratorio de Controles Aeroespaciales (ACL) del MIT. La investigación se publica en ‘IEEE Transactions on Robotics’.
Corredores seguros y obstáculos dinámicos
El sistema empieza creando un corredor de seguridad a través del entorno del robot. Ese corredor está formado por regiones conectadas de espacio tridimensional por las que el UAV puede desplazarse y que se consideran libres de obstáculos. A diferencia de otros métodos, SANDO incorpora el factor temporal para anticipar movimientos futuros de objetos dinámicos.
Para ello utiliza un módulo que detecta, agrupa y sigue obstáculos móviles con el fin de estimar su desplazamiento. Aunque no conoce con precisión su trayectoria futura, calcula hasta dónde podrían llegar en un intervalo determinado a partir de su velocidad máxima. Después coloca una esfera alrededor de cada obstáculo que cubre la distancia máxima posible en todas las direcciones y construye el corredor seguro evitando esas áreas.
El planificador también emplea un mapa de calor para localizar regiones con alta concentración de obstáculos y alejar al UAV de esas zonas de mayor riesgo. Una vez establecido el corredor libre de colisiones, optimiza la trayectoria dentro de ese espacio para buscar la ruta más rápida hacia el objetivo.
Replanificación a bordo y pruebas con UAV
Durante el vuelo, SANDO actualiza el corredor de seguridad y reformula la trayectoria para mantener la ruta sin colisiones hasta alcanzar el destino. Los investigadores incorporaron varias técnicas para simplificar la optimización y permitir que el ordenador de a bordo del UAV recalcule trayectorias con rapidez ante cambios repentinos.
En simulaciones, el sistema llegó al objetivo más rápido que varios métodos considerados de última generación y evitó por completo las colisiones en todos los entornos evaluados. Además, en 12 vuelos de prueba con un UAV real, SANDO esquivó todos los obstáculos dinámicos utilizando los sensores y el ordenador embarcado del propio robot.
El equipo plantea como líneas futuras mejorar la eficiencia computacional del sistema y combinarlo con modelos de aprendizaje automático que permitan al usuario dar instrucciones al robot mediante lenguaje natural. La investigación está financiada parcialmente por la Agencia de Ciencia y Tecnología de Defensa de Singapur.